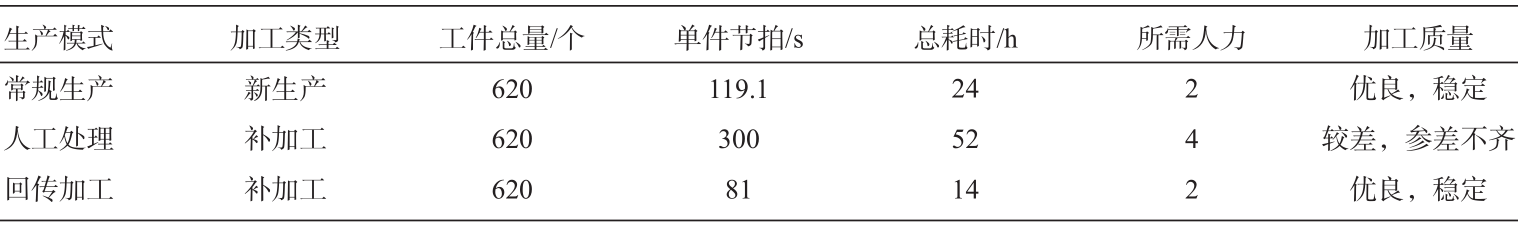
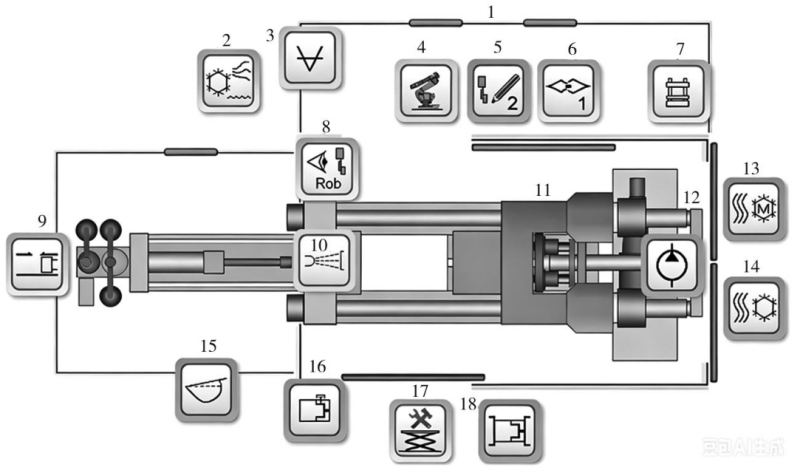
 原标题:压铸岛机器人柔性生产及回传系统集成应用 摘要 针对压铸岛后处理单元设备协同性差、单点故障导致全线停机及铸件补加工流程缺失等工程问题,本项目以布勒压铸岛为对象,开展了机器人柔性生产及回传系统的集成应用研究。通过压铸机特殊选项设计(铸件分选、冷却站类型、切边机、打码、锯站及回传输送站开关)、基于ABB Robotstudio与RAPID语言的机器人程序柔性开发,以及回传输送站为核心的回传系统设计,构建了具备故障容错、工况切换与回传补加工能力的后处理单元。工程验证表明:铸件试模阶段三种冷却模式可在线不间断切换,无需停机;切边机刀口损坏(备件到货周期24 h)工况下,通过变更铸件流转路径并关停锯切设备,压铸岛保持连续运行,两班次累计生产待切边合格工件620件,循环节拍119.1 s;切边机恢复后启用回传系统补加工,单件节拍约81 s,总耗时14 h,较常规生产模式(24 h)减少约40%,加工效率约为人工处理模式(52 h)的3.7倍,且加工质量优良、稳定,兼具节省人力优势。该系统有效降低了设备故障导致的产能损失,为压铸岛周边自动化集成与改造提供了新模式。 近年来,一体化压铸快速发展,压铸岛正持续向自动化、智能化、柔性化方向升级,一体化压铸岛的集成应用已然成为行业主流发展趋势。压铸机与周边设备的协同水平以及故障应对能力,是决定压铸岛运行效率的关键因素。大型一体化压铸排除了人工作业环节,压铸企业应尽快开发适配的周边设备。统计表明,压铸岛由周边设备引起的生产中断比率高达47%。 压铸机是压铸领域的高端核心装备。现阶段,压铸后处理单元普遍配置取件、冷却、切边、输送等设备,但多数仍采用刚性联动控制模式。针对压铸产线普遍存在的设备协同性差、单点故障全线停机、铸件补加工流程缺失等工程问题,本项目以布勒压铸岛为对象,开展机器人柔性生产及铸件回传系统的集成应用研究,旨在解决上述压铸生产问题。 01 系统组成与网络拓扑 1.1 系统组成 机器人柔性生产及铸件回传系统以压铸机为核心,集成工业机器人、铸件检测、冷却站、切边机、打码机、输送带及回传输送站等设备,构建具备故障容错、工况切换、回传补加工能力的铸件后处理单元,各工站具体说明如下: (1)压铸机:选用布勒Carat系列压铸机,压铸机作为压铸岛核心设备,实现对金属液的高压压射与凝固成形,为压铸岛后处理单元提供毛坯铸件。 (2)取件机器人:选用ABB IRB7600系列机器人并集成外部轴,完成从压铸机型腔取件、完整性检测、工序分流、铸件冷却、置入切边机等转运作业,是压铸后处理单元核心执行设备。 (3)搬运机器人:选用ABB IRB6700系列机器人并集成外部轴,主要负责从切边机取件、激光打码、锯切加工、铸件放置于输送带等。同时作为回传系统核心执行设备,完成从回传输送站取件和补加工作业。 (4)完整性检测:搭载64组高精度照射传感器,满足大型一体化铸件检测需求。针对铸件易掉渣包、薄壁易断等工艺位置进行成形检测,实现铸件质量的前置筛查。 (5)冷却站:集成无提升架冷却箱、有提升架冷却箱、风冷支架三种冷却模式,根据铸件工艺要求及生产实际设定冷却模式。 (6)切边机:铸件后处理单元核心加工设备,用于去除料柄、渣包及飞边等,规整铸件外形尺寸;同时作为铸件主要流转工位,由取件机器人放置待加工铸件,搬运机器人抓取加工完成的铸件。 (7)中转台:两台机器人之间的铸件备用流转工位,也可用作切边机故障工况下的缓存工位。 (8)打码机:包括针式打码和激光打码,可对铸件的批次编号、唯一标识(Identifier,ID)、工艺属性等信息进行标记,实现铸件全流程信息追溯。 (9)锯站:对铸件指定位置锯切修整,去除多余结构。 (10)输送带:铸件后处理单元成品下线设备,负责将合格件输送出作业区域。 (11)废品斜槽:存放生产过程中产生的热模件等不合格件,实现合格件与不良件分流。 (12)回传输送站:回传系统的核心设备,搭载定位工装可双向传输,支持常规生产与回传补加工两种作业模式。常规模式下可用于产品抽检,回传模式下将补加工铸件导入后处理单元。 系统各工站协同配合、独立可控,能够实现生产流程柔性化与故障工况自适应切换,突破传统刚性联动生产局限,满足多种铸件自动化、柔性化生产需求。压铸岛布置简图如图1所示。
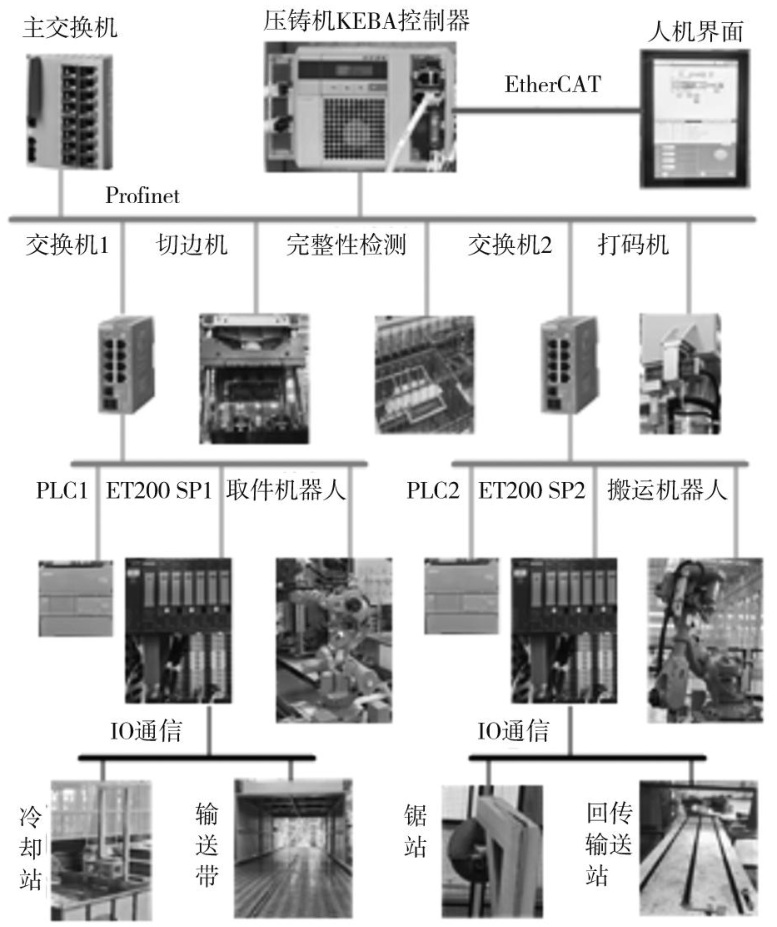
1. 围栏安全门 2. 冷却站 3. 真空机 4. 取件机器人 5. 打码机 6. 搬运机器人 7. 切边机 8. 完整性检测 9. 压射单元 10. 喷涂单元 11. 压铸机 12. 泵站 13. 模温机 14. 水冷机 15. 浇注机 16. 模具单元 17. 维修平台 18. 开合模单元 图1 压铸岛布置简图 1.2 系统网络拓扑 系统采用模块化配置与分层分布式控制架构,自上而下划分为监控管理层、设备控制层、现场执行层三级,各层级功能分明。 监控管理层:以压铸机KEBA控制器为主控,配合人机界面作为交互终端,统筹压铸岛生产调度、工艺参数配置、工况监测及生产模式切换等工作。 设备控制层:采用西门子双PLC为后处理单元控制核心,分别控制取件机器人、搬运机器人及其下属工站。承接上层管控指令,负责设备联动、信号交互及故障反馈等。 现场执行层:包括工业机器人及各加工工站,执行铸件取件、冷却、切边、转运等具体工作。 系统采用EtherCAT与Profinet多总线协同通信方案,采用EtherCAT实现KEBA控制器与人机界面的实时数据交互;采用Profinet搭建主控单元与西门子PLC及周边设备通信。不支持总线通信的设备采用硬接线方式接入远程I/O模块。系统通过多种方式实现压铸岛设备间通信,其网络拓扑如图2所示。
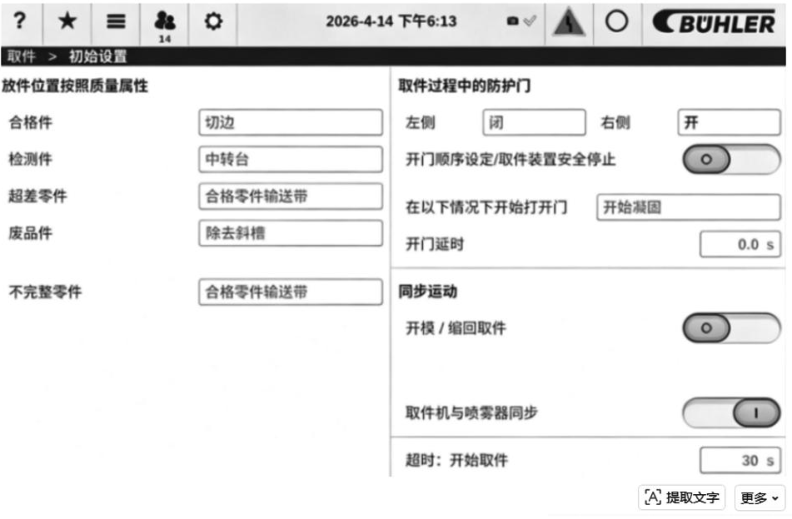
图2 系统网络拓扑图 02 系统关键技术设计 2.1 压铸机特殊选项设计 铸件分选:铸件成形后按属性分为合格件、检测件、超差件、废品件、不完整件五类。操作人员可根据铸件属性和生产要求,设定铸件流向切边机、中转台、输送带等,非单一设定。铸件分选设置界面如图3所示。
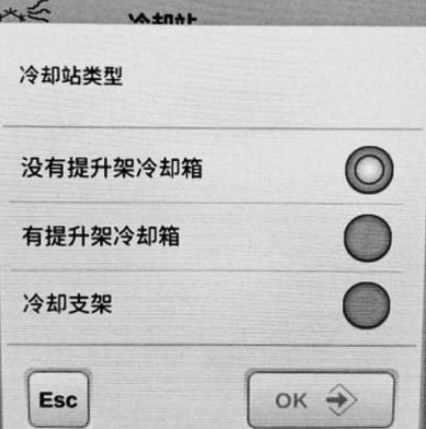
图3 铸件分选设置界面 冷却站:系统设计有冷却站开关选项,依据铸件工艺及生产要求设定冷却类型后,信号同步发送至取件机器人。冷却站类型设置界面如图4所示。
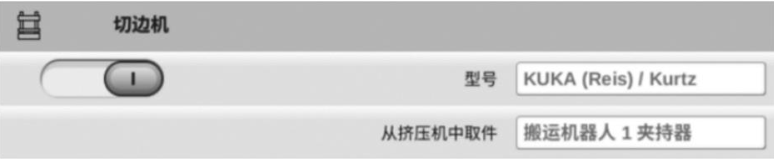
图4 冷却站类型设置界面 切边机设置:系统设计有切边机开关选项,启用后可设置切边机型号及铸件取出类型,信号同步下发至后处理单元机器人。切边机设置界面如图5所示。
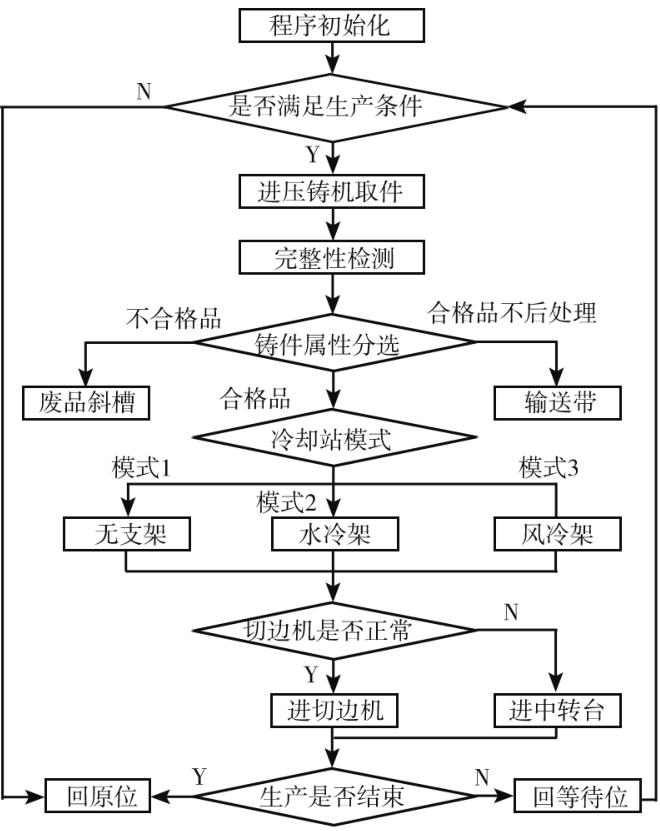
图5 切边机设置界面 打码设计:系统配备针式打码和激光打码,选择打码类型后,可在设置界面编辑打码内容。铸件ID号、属性、生产批次等信息由压铸机生成,编码具备唯一性。 锯站选项:系统设计有锯站开关选项,依据铸件工艺需求及生产实际打开或关闭,信号同步下发至搬运机器人。 回传输送站:系统设计有回传输送站开关选项,默认运行常规生产模式。打开回传输送站选项,压铸岛进入回传加工模式,指令下发至搬运机器人。 压铸机端柔性控制功能设计,将后处理工站开关选项、参数设置等集成到压铸机,经人机界面实时交互后下发至各从属工站,为压铸岛柔性生产提供支撑。 2.2 机器人程序柔性开发 机器人是铸件后处理单元核心执行设备,需兼容快速换型和不同加工流程的生产需求。系统配置两台ABB机器人,采用模块化编程、子程序调用、多分支结构相结合的设计思路,摒弃传统固定流程作业模式。系统根据压铸机特殊选项设计工序流程,使用ABB Robotstudio并基于RAPID语言,开发适配压铸岛的机器人程序。 取件机器人主要完成进压铸机取件、完整性检测、根据铸件属性分选流向、进出冷却站、投放至切边机或中转台的工作,其程序流程如图6所示。
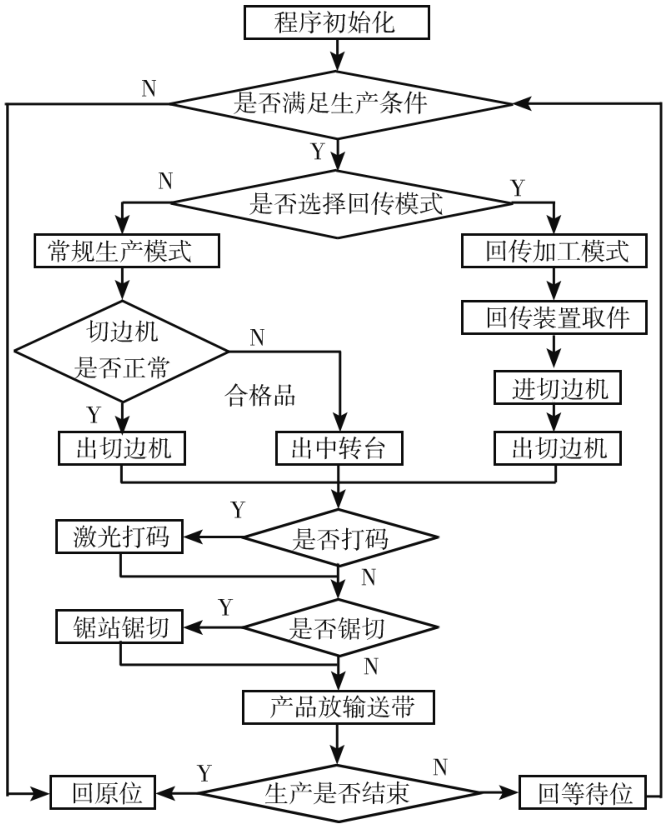
图6 取件机器人程序流程图 搬运机器人有常规生产与回传加工两种模式,在常规生产模式下完成切边机取件、激光打码、锯切、放输送带等工序;在回传加工模式下完成去回传输送装置取件、切边机上下料、锯切等工序。搬运机器人程序流程如图7所示。
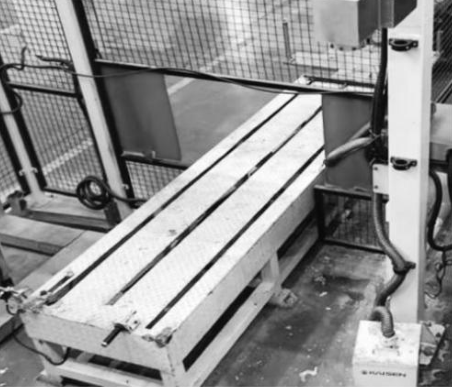
图7 搬运机器人程序流程图 铸件后处理单元出现故障时,机器人将故障代码上传至压铸机,操作人员在人机界面关闭故障工站,机器人运行时自动跳过故障工站子程序。机器人程序柔性设计可为压铸岛快速换型、柔性生产提供支撑。 2.3 回传系统设计 回传系统由压铸机回传加工模式、机器人回传程序模块、回传输送站等组成。回传系统可将未完成后处理的铸件重新导入产线,搬运机器人与回传输送装置等设备配合完成铸件补加工作业,是压铸岛柔性生产的重要补充。回传输送站如图8所示。
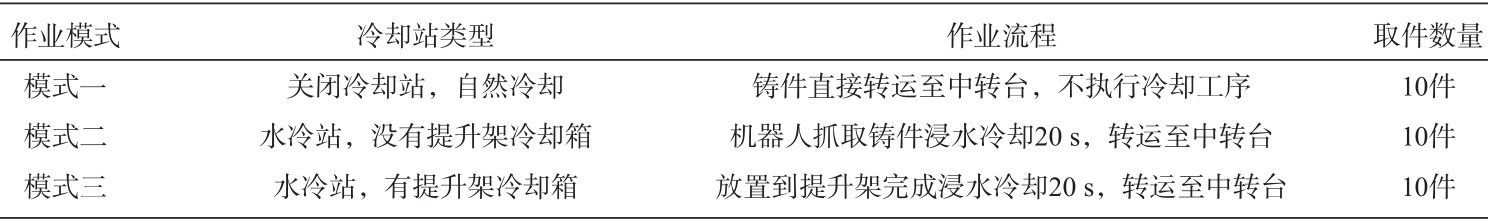
图8 回传输送站 03 工程应用与性能分析 压铸岛机器人柔性生产及回传系统具备工况快速切换和流程柔性重构能力,针对压铸后处理单元切换加工流程及故障场景开展应用验证,结合实际生产数据完成效果对比分析。 3.1 多模式试模工艺试验 铸件试模阶段需检测冷却方式导致的产品形变量,根据冷却工艺,现场设置三种作业模式,各取样10件开展测试。依托本系统柔性设计,模式可在线不间断切换,无需设备停机。试模冷却作业模式说明见表1。
表1 试模冷却作业模式说明 三种作业模式切换均可在压铸机人机界面完成,压铸岛保持连续运行,排除其他工艺因素干扰。相较于传统模式停机调试,本系统大幅缩减模式切换耗时,减少试模阶段热模件产生,降低原材料浪费,有效提升试模效率。 3.2 切边设备故障回传试验 以切边故障为例,对回传系统进行说明。生产过程中切边机刀口出现损坏,仓库暂无备件,到货周期24 h。经工艺评估,故障状态下切边机无法正常作业,因铸件带渣包与锯切工位干涉,利用系统流程重构功能,操作人员变更产品流转路径,将铸件流向由切边机换至中转台,并关停锯切设备。调整后,搬运机器人从中转台抓取铸件,完成激光打码后由输送带下线,保障压铸岛持续运行。 根据生产记录,该产品压铸岛循环节拍为119.1 s,见图9,两班次累计生产待切边合格工件620件。切边机恢复正常后,压铸岛启用回传系统进行铸件补加工作业。因压铸机不再压射,节拍瓶颈在铸件回传补加工环节,单件节拍约81 s,节拍分析见表2。
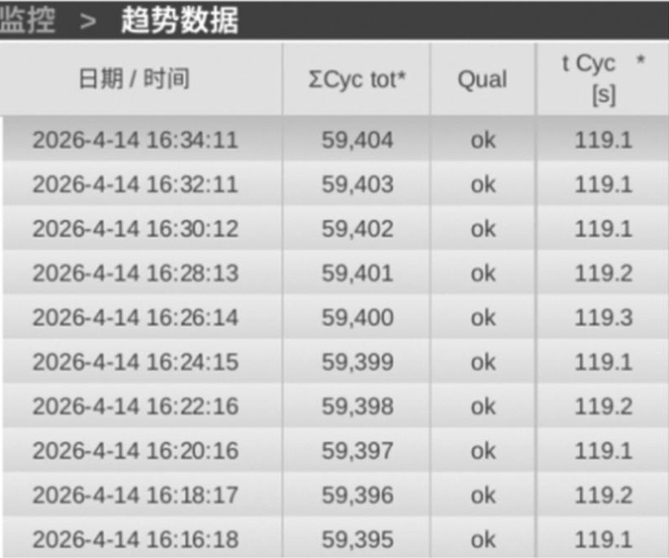
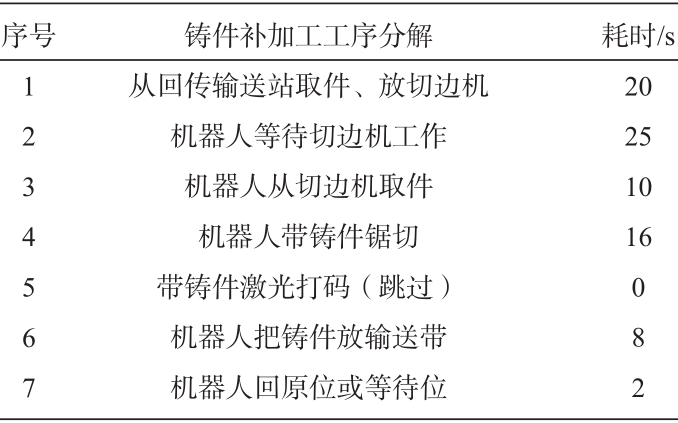
图9 压铸岛循环节拍
表2 回传系统节拍分析 为直观体现回传系统的作业优势,结合常规生产及人工处理模式开展多维度分析,不同生产模式下铸件生产处理效果对比见表3。
表3 不同生产模式下铸件生产处理效果对比 对比数据表明:该系统可有效降低设备故障带来的产能损失,避免压铸机待机停产。以620件加工量为核算基准,回传生产模式耗时较常规生产模式减少约40%,加工效率约为人工处理的3.7倍,兼具节省人力、加工质量稳定的优势。 04 结束语 本项目以布勒压铸岛为研究对象,通过压铸机特殊选项设计、机器人程序柔性开发、回传系统设计,实现后处理单元机器人柔性生产及回传系统的集成。工程应用表明:系统可有效减少压铸机产能损耗,铸件补加工效率显著提升,且能保证同批次铸件质量一致性。系统解决了传统压铸岛设备间协同性差、单点故障全线停机、铸件补加工流程缺失等问题,能有效适配复杂工况下的自动化生产需求,为压铸岛周边自动化集成与改造提供新的模式。 结合一体化压铸、智能铸造的技术发展趋势,后续可从3个方向展开研究。第一,结合视觉检测技术,依托视觉识别算法对铸件外观、尺寸偏差在线检测,形成“生产、检测、数据反馈”的质量管控闭环。第二,铸件由机器人码垛下线,配合AGV小车物流运输,高效完成压铸车间转运作业。第三,将压铸岛规划入智能工厂整体战略,对接智能工厂数字化管理系统,压铸岛中央管理系统接入车间MES或ERP平台,推动压铸岛向数字化压铸单元升级。 作者 王宗辉,汪本平,杜润龙 布勒(中国)机械制造有限公司 本文转载自铸造杂志 |